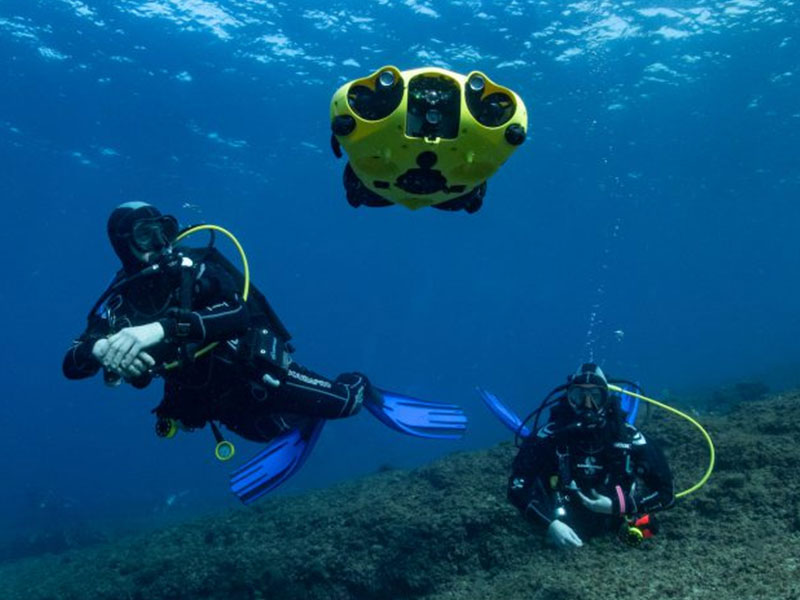
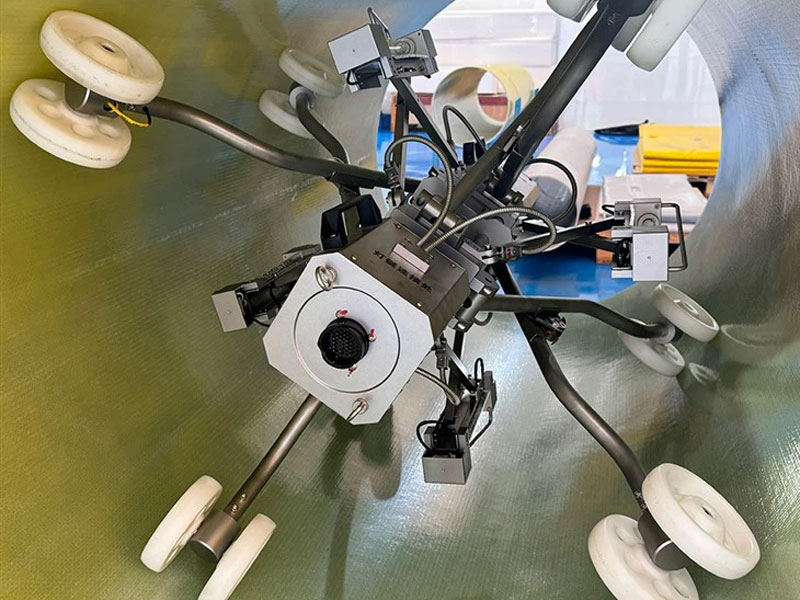
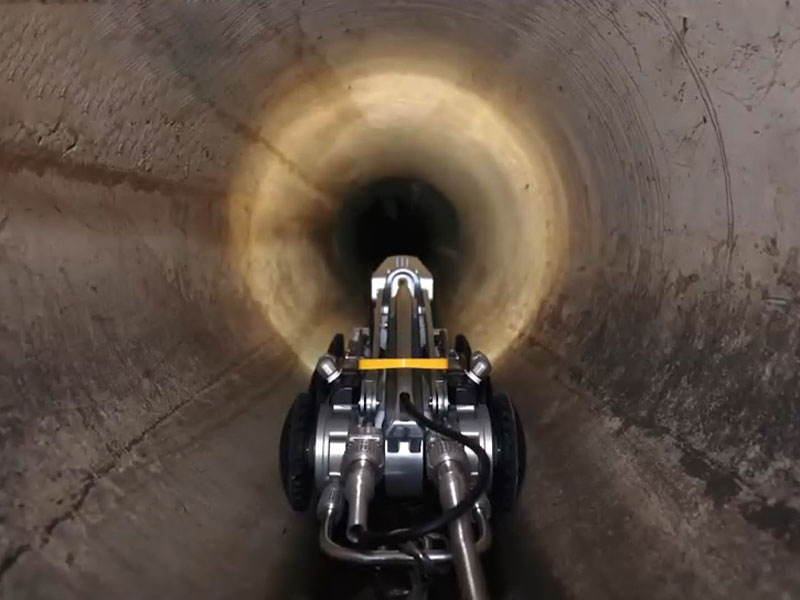
تحتاج الروبوتات تحت الماء/روبوتات خطوط الأنابيب إلى العمل تحت الماء أو في خطوط الأنابيب، ويحتاج الكمبيوتر المضيف إلى مراقبة حالة الروبوت في الوقت الفعلي وإصدار تعليمات التشغيل، ويقوم الروبوت بنقل الفيديو إلى الكمبيوتر المضيف في الوقت الفعلي. نظرًا لبيئة الاستخدام الخاصة، كيف يمكن إنشاء اتصال ثابت وموثوق في الوقت الفعلي بين الكمبيوتر المضيف والروبوت؟
طريقة الاتصال الأولى التي يجب أخذها في الاعتبار هي CAT6A. أقصى مسافة نقل للكابل هي 100 متر فقط؛ يعد توهين الإشارة فوق 100 متر أمرًا خطيرًا للغاية. في بيئة التطبيق الفعلية، ستتجاوز معظم المشاهد 100 متر، ولا يمكن أن تلبي مسافة الإرسال المتطلبات الفعلية. والسلك أثناء التشغيل يمتد باستمرار وعرضة للانفصال.
الألياف الضوئية لا تتداخل مع الضوضاء الكهرومغناطيسية بسبب انتقالها، وتكون المسافة بعيدة وعرض النطاق الترددي مرتفع، وهو ما يستخدم أيضًا في الروبوتات تحت الماء. ومع ذلك، فإن الألياف الضوئية تحتاج إلى تخصيصها، كما أنها سهلة الكسر، ولها معدل فشل مرتفع، ومكلفة.
يتم استخدام حامل النطاق العريض للاستفادة الكاملة من خط الطاقة ثنائي النواة، ويمكن تحقيق نقل عالي السرعة لمسافات طويلة. تصل السرعة إلى 100 متر، ويمكن أن تصل مسافة النقل لخط الطاقة العادي إلى 500 متر، ويمكن أن تصل مسافة النقل للزوج الملتوي المحمي إلى 1000 متر، ويمكن أن تصل مسافة النقل للكابل المحوري إلى 2000 متر.
مزايا الناقل واسع النطاق: عرض النطاق الترددي العالي، لمسافات طويلة، قابلية التوسع القوية، نشر البيانات بشفافية كاملة، مستقرة وموثوقة، التوصيل والتشغيل.
يستخدم الروبوت تحت الماء / روبوت خط الأنابيب اتصالات الناقل واسع النطاق، ومعلمات نقل الكابلات المختلفة:
| النطاق العريض الناقل | خط كهرباء عادي | زوج ملتوي محمي | كابل محوري |
| عرض النطاق الترددي للبيانات | 90 ميجابت في الثانية | 60 ميجابت في الثانية | 100 م |
| مسافة الإرسال | 500 متر | 1000 متر | 2000 متر |
| سرعة الخط | 2 نواة | 2 نواة | 2 نواة |
| البناء | بسيط | بسيط | بي سي إن |
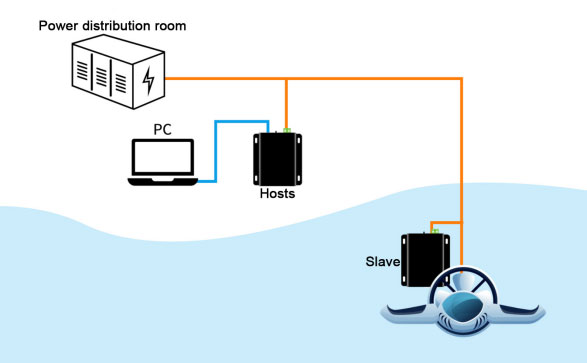
مخطط حالة التطبيق:
خدمة صانعي القطع الأصلية/تصنيع التصميم الشخصي
نحن نقدم خدمة OEM و ODM احترافية لتلبية احتياجاتك.
واتساب:
+86-18157343325
تفاصيل الاتصال
+86-18157343325
الموقع
رابط سريع
المنتج
تواصل معنا
يمكنك الاتصال بي باستخدام هذا النموذج.